אודסיטי · Nanodegree · 14 קורסים · 78 שעות
מסלול Nanodegree בהנדסת רכב אוטונומי — אודסיטי
המסלול מורכב מארבעה-עשר קורסים ברצף: ראייה ממוחשבת · היתוך חיישנים · מיקום עצמי · תכנון תנועה · ועוד…
"מסלול מתקדם להנדסת רכב אוטונומי, למי שכבר כותב פייתון ו-C++ ומכיר אלגברה לינארית — לא מסלול למתחילים וכל העבודה על סימולטור ומאגרי-נתונים. בקצב של אדם עובד: כמה חודשים לפי הקצב, ושבעה פרויקטים ברכב אוטונומי."
סרטון קצר על אודסיטי · 2:41
78ש׳
משך רשמי
מתקדמים
רמת כניסה
14 · 7
קורסים · פרויקטים
4.2★
46 מדרגים
3חוד׳
עד סיום · שלנו
הרשמה ותמחור מתבצעים אצל אודסיטי · קישור שיווקי · אנחנו לא מוכרים את הקורס
בשורה אחת
חמש שאלות, חמש תשובות
אם אין לך זמן לקרוא את כל העמוד — אלה התשובות שמספיקות כדי להחליט.
למי זה
למי שכבר כותב פייתון ו-C++, מכיר אלגברה לינארית וחשבון דיפרנציאלי, ורוצה להיכנס לעולם הרכב האוטונומי.
מה יוצא ביד
שבעה פרויקטים מוגשים — מזהה עצמים על מאגר Waymo, מעקב עם מסנן קלמן מורחב, מיקום עצמי, תכנון תנועה ובקר PID בסימולטור CARLA.
כמה זמן באמת
78 שעות רשמיות; בקצב של 6 עד 8 שעות בשבוע זה כשלושה חודשים.
איפה זה ממקם אותך
קרוב לסוג העבודה של מהנדס אלגוריתמים בראייה ממוחשבת — אבל על סימולטור ועל מאגרי נתונים, לא על רכב אמיתי.
מה חסר
הכול באנגלית, יש שמונה דרישות-קדם רשמיות, ואין כאן חומרה, אינטגרציה במוצר או הבטחת תעסוקה.
המסגרת במספרים
78 שעות, ומה שיוצא מהן
אלה המספרים שאודסיטי עצמה מפרסמת בעמוד-המוצר. נמדדו ב-8.9.2026.
78
שעות רשמיות
בקצב של 6 עד 8 שעות בשבוע — חודשים, בקצב של 6 עד 8 שעות בשבוע
14
קורסים
39
שיעורים
7
פרויקטים
4.2
46 מדרגים
1.2026
עודכן
3
עד סיום · שלנו
מסלול הלימוד
14 קורסים ברצף אחד
אורך העמודה מציג את יחס השעות בין הקורסים. פתח קורס כדי לראות כל שיעור בשמו.
קורס 1
ברוכים הבאים למסלול הנדסת רכב אוטונומי
1.1ש׳
קורס 2
ראייה ממוחשבת
18.5ש׳
קורס 3
היתוך חיישנים
24.5ש׳
קורס 4
מיקום עצמי
16ש׳
קורס 5
תכנון תנועה
11ש׳
קורס 6
בקרה
7ש׳
קורס 7
סיימת!
0.1ש׳
קורס 8
תוכן נוסף: מסנני קלמן
6ש׳
קורס 9
תוכן נוסף: חיזוי
1.5ש׳
קורס 10
תוכן נוסף: בקרה
2ש׳
קורס 11
תוכן נוסף: ספריית ענני הנקודות
2ש׳
קורס 12
תוכן נוסף: למידה עמוקה
7ש׳
קורס 13
תוכן נוסף: בטיחות תפקודית
5.5ש׳
קורס 14
ריאיון למערכות אוטונומיות
4ש׳
1ברוכים הבאים למסלול הנדסת רכב אוטונומי1.1 שעות
- הכרות עם מסלול ה-Nanodegree שלך —
- איך לקבל עזרה — חמש דקות קריאה על הדרכים לקבל עזרה בתוכן ובפרויקטים.
- הכירו את Waymo — הצגת החברה ומאגר הנתונים הפתוח שלה, שמשמש בחלקים מהתוכנית.
2ראייה ממוחשבת18.5 שעות
- מבוא ללמידה עמוקה לראייה ממוחשבת — שימושים, היסטוריה ומה תבנה עד סוף הקורס.
- תהליך העבודה בלמידת מכונה — למידת מכונה היא יותר מבניית מודל, וכל שלב בתהליך קריטי.
- כיול חיישן ומצלמה — כיול המצלמה כדי להסיר עיוותים ולשפר את התפיסה.
- מרגרסיה לינארית לרשתות נוירונים קדמיות — רגרסיה לינארית ולוגיסטית, ומשם לרשת קדמית ראשונה.
- סיווג תמונות עם רשתות קונבולוציה — רשתות קונבולוציה משפרות את הרשתות הקדמיות במשימות סיווג תמונה.
- זיהוי עצמים בתמונות — איתור כמה עצמים חשובים בתוך תמונה אחת, מעבר לסיווג.
- פרויקטזיהוי עצמים בסביבה עירונית
3היתוך חיישנים24.5 שעות
- מבוא להיתוך חיישנים ותפיסה — למה הם חשובים וכיצד התפתחו ברכב האוטונומי.
- חיישן הלידאר — החיישן שקולט נתוני תלת-ממד בענני נקודות.
- זיהוי עצמים בלידאר — זיהוי עצמים מתוך נתוני התלת-ממד שמגיעים מחיישן הלידאר.
- מסנני קלמן — סבסטיאן ת'רון מסביר את השימוש והמושגים של מסנן קלמן בפייתון.
- מסנני קלמן מורחבים — בניית מסנן שמסוגל לטפל בנתונים מכמה מקורות.
- מעקב אחר מטרות מרובות — מעקב אחרי כמה מטרות בו-זמנית, כמו בעולם האמיתי.
- פרויקטפרויקט סיום: היתוך חיישנים ומעקב אחר עצמים
4מיקום עצמי16 שעות
- מבוא למיקום עצמי — הכרות עם הצוות המלווה ועם האינטואיציה שמאחורי מיקום עצמי ברובוטיקה.
- נקודת בדיקה ב-C++ — בחנים קצרים שבודקים אם אתה מוכן לבנות מסנני קלמן ב-C++.
- מיקום עצמי בשיטת מרקוב — המתמטיקה שמאחורי המיקום העצמי ומימוש בשפת C++.
- בניית אלגוריתמים להתאמת סריקות — בניית שני אלגוריתמים למיקום עצמי: ICP ו-NDT.
- שימוש בהתאמת סריקות — יישור ענני נקודות עם ICP ו-NDT ומיקום רכב אוטונומי בסביבה מדומה.
- פרויקטמיקום עצמי בהתאמת סריקות
5תכנון תנועה11 שעות
- תכנון התנהגות — איך חושבים על תכנון התנהגות ברמה גבוהה ברכב אוטונומי.
- יצירת מסלולים — בניית מסלולים מועמדים ב-C++ עם ספריית האלגברה הלינארית Eigen.
- תכנון תנועה —
- פרויקטתכנון תנועה וקבלת החלטות לרכב אוטונומי
6בקרה7 שעות
- בקרת PID — מהו בקר PID ואיך משתמשים בו, בהנחיית סבסטיאן.
- פרויקטבקרה ומעקב מסלול לרכב אוטונומי
7סיימת!0.1 שעות
- סיימת! —
8תוכן נוסף: מסנני קלמן6 שעות
- מסנני קלמן מסוג Unscented — עצמים אמיתיים נעים לעיתים רחוקות בקו ישר, והמסנן הזה עוקב במדויק גם אחרי תנועה לא-לינארית.
9תוכן נוסף: חיזוי1.5 שעות
- חיזוי — שימוש בנתוני היתוך החיישנים כדי לחזות את ההתנהגות הצפויה של עצמים נעים.
10תוכן נוסף: בקרה2 שעות
- מודלים של רכב — מודלים קינמטיים ודינמיים, שישמשו אחר כך לבקרה חזויה.
- בקרה חזויה מבוססת מודל — ניסוח בעיית הבקרה כבעיית אופטימיזציה על פני חלון זמן.
11תוכן נוסף: ספריית ענני הנקודות2 שעות
- [רשות] מבוא לספריית ענני הנקודות — סביבת סימולציה של כביש מהיר לחקירת חישת לידאר וליצירת ענני נקודות.
12תוכן נוסף: למידה עמוקה7 שעות
- רשתות קונבולוציה מלאות — המוטיבציה לרשתות האלה והמבנה שלהן.
- הבנת סצנה — הצגת בעיית הבנת הסצנה והתפקיד של רשתות קונבולוציה מלאות בה.
- ביצועי הרצה — אופטימיזציות שמוציאות כל טיפת ביצועים בשלב ההסקה.
13תוכן נוסף: בטיחות תפקודית5.5 שעות
- מבוא לבטיחות תפקודית — בניית רכבים בטוחים יותר בעזרת הערכת סיכונים והנדסת מערכות.
- בטיחות תפקודית: תוכנית בטיחות — מה נכנס לתוכנית בטיחות, כדי שתוכל לתעד אחת משלך.
- בטיחות תפקודית: ניתוח מפגעים והערכת סיכונים — זיהוי תקלות ברכב, דירוג רמות הסיכון וגזירת יעדי בטיחות.
- בטיחות תפקודית: תפיסת בטיחות תפקודית — גזירת דרישות בטיחות מיעדי הבטיחות, הוספת פונקציונליות לתרשים המערכת ותיעוד העבודה.
- בטיחות תפקודית: תפיסת בטיחות טכנית — זיקוק הדרישות התפקודיות לדרישות בטיחות טכניות מפורטות.
- בטיחות תפקודית ברמת התוכנה והחומרה — גזירת דרישות בטיחות לחומרה ולתוכנה וזיקוק ארכיטקטורת התוכנה.
14ריאיון למערכות אוטונומיות4 שעות
- פרויקטתרגול ריאיון למערכות אוטונומיות
איפה זה ממקם אותך
מה תדע לעשות לבד
- Object Detection in Urban Environment (TF API + Sagemaker)
- 3D Object Detection mid-term (Waymo LiDAR BEV)
- Sensor Fusion + Object Tracking (EKF)
- Scan Matching Localization (ICP/NDT, CARLA)
- Motion Planning FSM + cubic spirals
- PID Control (CARLA)
- Autonomous Systems Interview Practice
מה יישאר לך ביד
7 פרויקטים שמוגשים לבדיקה
כל פרויקט משויך לשיעור מסומן בסילבוס, ובסופו מגישים אותו לבדיקה.
- 01
ראייה ממוחשבת
זיהוי עצמים בסביבה עירונית
האימון מתבצע בממשק זיהוי העצמים של TensorFlow, על AWS Sagemaker לפחות שני מודלים מאומנים מראש — ובמפורש לא EfficientNet מגבלת הגשה: 500 מגה-בייט בגודל לא דחוס מועד ההגשה שמופיע בכיתה: 6 באוקטובר 2026
- 02
היתוך חיישנים
זיהוי עצמים בתלת-ממד (פרויקט אמצע)
קבצי הפייתון של עיבוד ענן-הנקודות, הזיהוי וההערכה, ומסמך סיכום עם הדמיות
- 03
היתוך חיישנים
היתוך חיישנים ומעקב אחר עצמים (פרויקט סיום)
קבצי המסנן, ניהול המסלולים, השיוך והמדידות, סרטון מעקב ומסמך סיכום
- 04
מיקום עצמי
מיקום עצמי בהתאמת סריקות
קובץ c3-main.cpp וקבצי C++ נוספים, וקובץ ההידור אם שינית אותו
- 05
תכנון תנועה
תכנון תנועה וקבלת החלטות לרכב אוטונומי
סביבת עבודה שבה כל המשימות המסומנות הושלמו
- 06
בקרה
בקרה ומעקב מסלול לרכב אוטונומי
קוד הבקר וקובץ ההרצה, ודוח עם גרפים וסרטון מהסימולטור
- 07
ריאיון למערכות אוטונומיות
תרגול ריאיון למערכות אוטונומיות
מסמך תשובות בקובץ PDF או טקסט, וקטעי קוד כקובץ C++ כשנדרש
החסם של האנגלית
יש בכיתה עוזר שמדבר עברית
בתוך הכיתה של אודסיטי יושב עוזר בשם מארווין. שואלים בעברית — הוא עונה בעברית, על החומר שמוצג באותו רגע.
כל שאלה על מה שכתוב בעמוד
למשל: "תסביר לי במילים פשוטות את המושג שמופיע כאן". התשובה מתייחסת לשיעור שפתוח מולך.
סיכום, ואז בוחן
אפשר לבקש סיכום של השיעור שקוראים עכשיו, ואז לבקש שיבחן אותך לפני שממשיכים.
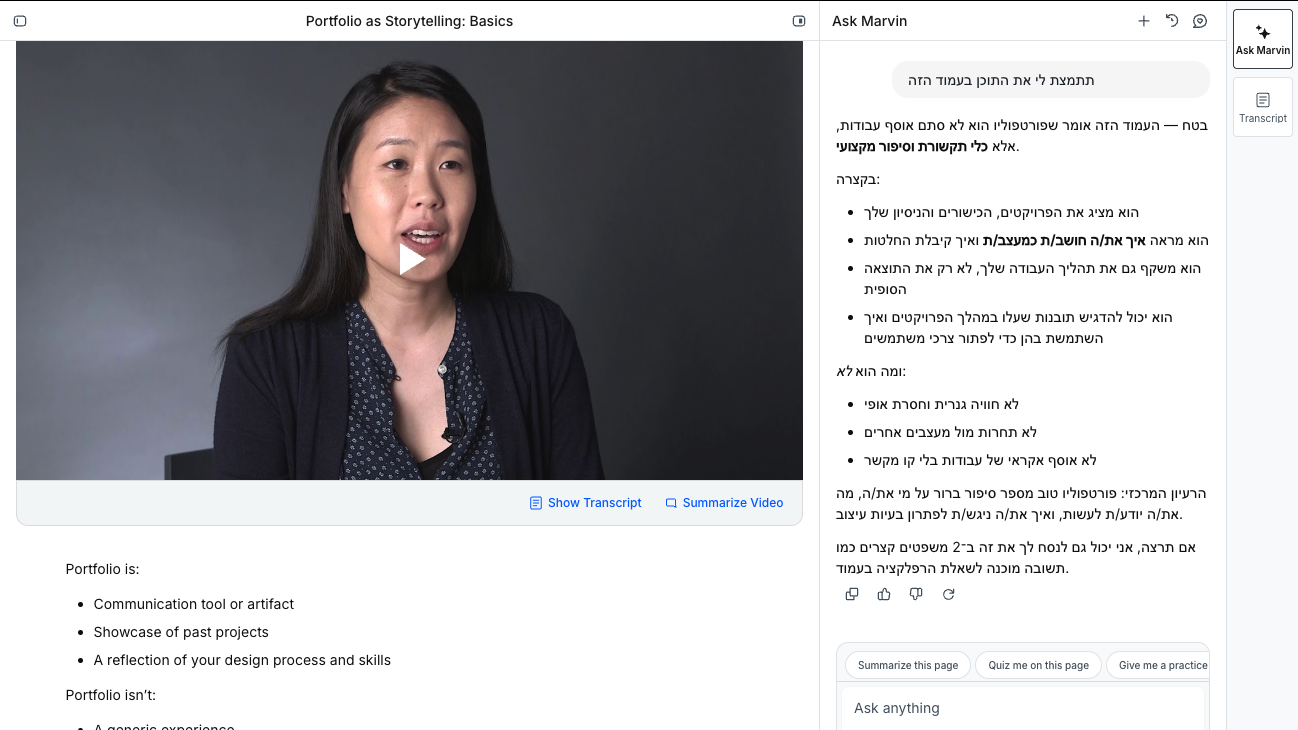
בדקנו את זה בפועל ב-7.9.2026: שלוש שאלות חופשיות, בקשת סיכום ובקשת בוחן — חמש מתוך חמש חזרו בעברית שוטפת ומדויקת לתוכן.
אחרי המסלול
לאיזו עבודה זה מספיק בישראל
מהנדס/ת אלגוריתמים · ראייה ממוחשבת
מה עושים בו ביום-יום
מפתחים אלגוריתם מהמאמר ועד לקוד שרץ במוצר — היתכנות, אב-טיפוס, מדידת ביצועים. עובדים על וידאו ועל חיישנים בזמן אמת, ומחברים תפיסה לבקרה. מריצים סימולציות ומאמתים מול ניסויים ובדיקות-שטח. ממירים אלגוריתם מפייתון או MATLAB ל-C++ יעיל, לפעמים למערכות משובצות. עובדים בצוות רב-תחומי מול תוכנה, חומרה ואלקטרו-אופטיקה. מתעדים הנחות והחלטות-תכן.
מה המסלול נותן
Computer Vision נותן CNN לזיהוי נקודות-פנים, מודל תיאור-תמונה, ומימוש SLAM. Sensor Fusion נותן זיהוי מכשולים בלידאר, מעקב תלת-ממדי והיתוך חיישנים ב-C++. Self-Driving Car Engineer נותן שבעה פרויקטים כולל Waymo LiDAR, EKF ותכנון-תנועה ב-CARLA. Robotics Software Engineer נותן ROS, AMCL ו-SLAM. Deep RL נותן שלושה סוכנים. זהו החומר הכבד ביותר בכל אוסף המסלולים.
מה עוד תצטרך
שני פערים גדולים, ויש לומר אותם בפירוש. (1) התואר: זה האשכול היחיד שבו כל מודעה שנקראה דורשת תואר, ובחלק גדול מהן תואר שני בהנדסת חשמל, פיזיקה, מתמטיקה או מדעי המחשב. מסלול מקוון אינו תחליף לזה, גם לא מסלול מצוין. (2) שוק היעד: רוב המודעות הישראליות באשכול אינן ראייה-ממוחשבת אלא עיבוד-אותות, בקרה, ניווט ותקשורת — MATLAB, Simulink, מסנני קלמן, C++, ולא רשתות-נוירונים. ובנוסף: לא נמצאה בישראל, בשני הלוחות, אף מודעת רובוטיקה-תוכנה (ROS, SLAM, תכנון-מסלול). ייתכן שהן קיימות בערוץ אחר — לא מדדתי, ולכן איני קובע.
✓זה בשבילך אם…
אתה כבר כותב פייתון ו-C++, נוח לך עם אלגברה לינארית ונגזרות, ואתה רוצה שרשרת שלמה של תפיסה, היתוך, מיקום, תכנון ובקרה — עם שבעה תוצרים שנבדקים מול רובריקה בידי בודק אנושי.
✕דלג עליו אם…
אתה בתחילת הדרך בתכנות, האנגלית הטכנית מקשה עליך, אתה מחפש תוצאה בשבועיים, או שאתה מצפה לעבוד על חומרה ועל רכב אמיתי ולא על סימולטור ומאגרי נתונים.
לפני שמחליטים
מה זה לא נותן
- הכול באנגלית.: הסרטונים, הסילבוס, הוראות הפרויקטים והרובריקות — אנגלית בלבד. העוזר בכיתה עונה בעברית, החומר עצמו לא.
- זה לא מסלול למתחילים.: אודסיטי מסווגת אותו כמתקדם ומונה שמונה דרישות-קדם, בהן פייתון מונחה-עצמים, C++ ואלגברה לינארית.
- הכול על סימולטור ומאגרי נתונים.: הפרויקטים רצים על מאגר Waymo ועל סימולטור CARLA — אין כאן חומרה, רכב אמיתי או אינטגרציה במוצר.
- יש חשבון ענן בדרך.: הפרויקט הראשון רץ על AWS Sagemaker, ובכיתה יש הנחיה מפורשת לעצור ולמחוק את המשאבים בסיום.
- חלק ניכר מהשעות הוא תוכן נוסף.: שישה חלקים מסומנים כ"תוכן נוסף" — מסנני קלמן, חיזוי, בקרה, ענני נקודות, למידה עמוקה ובטיחות תפקודית — וסוכמים 24 מתוך 78 השעות.
שאלות ותשובות
צריך לדעת C++ לפני שמתחילים?
כן. אודסיטי מונה שליטה ב-C++ כאחת משמונה דרישות-הקדם הרשמיות, ופרויקטי המיקום, התכנון והבקרה נכתבים ב-C++. יש גם שיעור נקודת-בדיקה ב-C++ בתוך קורס המיקום העצמי.
מה בדיוק מגישים בפרויקט הראשון?
שתי מחברות — אימון ופריסה — קובץ הגדרות לכל מודל וסרטון זיהוי. ההוראות דורשות לפחות שני מודלים מאומנים מראש שאינם EfficientNet, והגשה בגודל של עד 500 מגה-בייט לא דחוס.
מי בודק את הפרויקטים?
אודסיטי מצהירה שכל פרויקט נבדק מול רובריקה בידי בודק אנושי. קישור הרובריקה יושב בעמוד ההוראות של הפרויקט עצמו, והוא נפתח כשבדקנו אותו ב-8.9.2026.
האנגלית תעצור אותי?
החומר כולו באנגלית. בתוך הכיתה יושב מארווין, עוזר AI שאפשר לדבר איתו בעברית, לבקש ממנו סיכום של השיעור ולבקש שיבחן אותך — אבל הסרטונים וההוראות נשארים אנגלית.
78 השעות הן באמת 78 שעות?
זה המשך הרשמי שאודסיטי מפרסמת. בקצב של 6 עד 8 שעות בשבוע זה כשלושה חודשים. שים לב ש-24 מתוך השעות האלה הן חלקים המסומנים כ"תוכן נוסף".
יש עלויות נוספות מעבר לאודסיטי?
הפרויקט הראשון רץ על AWS Sagemaker, ובהוראות בכיתה יש שיעור ייעודי על ההתחברות לחשבון ועל העלויות, עם הנחיה לעצור ולמחוק את כל המשאבים בסיום ולשמור גיבוי מקומי.
78 שעות, שבעה פרויקטים, תיק אחד
המחיר, תנאי הביטול ומועד הפתיחה — בעמוד המסלול של אודסיטי. ההחלטה שלך.
הרשמה ותמחור מתבצעים אצל אודסיטי · קישור שיווקי · אנחנו לא מוכרים את הקורס
מקורות
- עמוד-המוצר הרשמי של מסלול Self Driving Car Engineer באודסיטי — נמדד ב-8.9.2026.
- הוראות הפרויקט "זיהוי עצמים בסביבה עירונית" בתוך הכיתה של אודסיטי, כולל הרובריקה המקושרת — נקראו ב-8.9.2026.
MSL הוא קטלוג קורסים — לא ספק הקורס. המסלול מתפרסם ומנוהל על ידי אודסיטי. תוכן הקורס, המחיר, התעודה ותנאי השימוש הם באחריות אודסיטי בלבד. הקישורים לאודסיטי הם קישורים שיווקיים.